

Շարժիչի արդյունավետության անընդհատ հետապնդման հետ մեկտեղ, փակ ճեղքով ռոտորները աստիճանաբար ճանաչվում են շարժիչ արտադրողների կողմից։եռաֆազ ասինխրոն շարժիչ, պտտման ժամանակ ստատորի և ռոտորի ատամնավոր ճեղքերի առկայության պատճառով տեղի է ունենում իմպուլսային տատանումների կորուստ։ Եթե ռոտորն ընդունում է փակ ճեղք, արդյունավետ օդային ճեղքը կրճատվում է, և օդային ճեղքի մագնիսական դաշտի պուլսացիան թուլանում է, որպեսզի նվազեցվի գրգռման մագնիսական պոտենցիալը և նվազեցվի հարմոնիկ մագնիսական դաշտի կորուստը, ինչը օգտակար է շարժիչի աշխատանքը բարելավելու համար։
Կամարի ուղղությունը3 փուլային ինդուկցիոն շարժիչփակ ակոսավոր ռոտորի կարևոր պարամետր է: Երբ ռոտորի ակոսի տեսակը նույնն է, տարբեր կամարի բարձրությունների ընտրությունը տարբեր աստիճանի ազդեցություն կունենա շարժիչի աշխատանքի վրա: Դժվար է ստուգել փակ ակոսավոր ռոտորի միատարրությունը, քանի որ կտրվածք չկա, և հեշտ է ունենալ թաքնված ատամնավոր խնդիր և մեծացնել անվերահսկելի գործոնները:
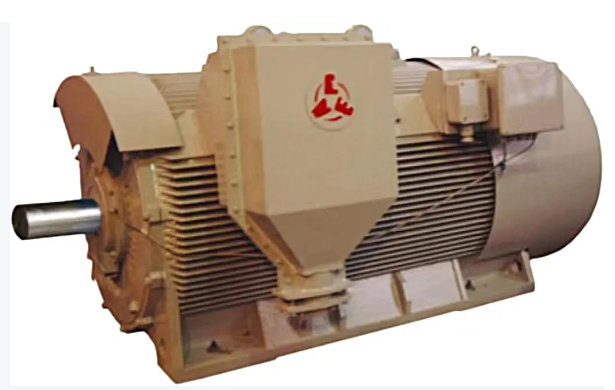
Ռոտորի փակ ճեղքի օգտագործումը կարող է ոչ միայն նվազեցնել շարժիչի թափառող կորուստները և երկաթի կորուստները, այլև մեծացնել ռոտորի արտահոսքի ռեակտիվ դիմադրությունը, ինչը հանգեցնում է հզորության գործակցի նվազմանը, ստատորի բեռի հոսանքի ավելացմանը և ստատորի կորստի ավելացմանը: Մեկնարկային մոմենտը և մեկնարկային հոսանքը նվազում են, սահքի արագությունը մեծանում է: Հետևաբար, փակ ճեղքն օգտագործելիս պետք է միաժամանակ հաշվի առնել աշխատանքային տվյալների փոփոխությունը, որպեսզի շարժիչի ընդհանուր աշխատանքը լինի օպտիմալ:
Ասինխրոն շարժիչվերաբերում է մի տեսակի շարժիչի, որը կախված է ռոտորների միջև էլեկտրամագնիսական ինդուկցիայի միջոցով՝ ռոտորում հոսանք ինդուկցելու և էլեկտրամեխանիկական էներգիայի փոխակերպում ապահովելու համար: Ասինխրոն շարժիչի ստատորը բաղկացած է երեք մասից՝ ստատորի միջուկ, ստատորի փաթույթ և շրջանակ: Ռոտորը բաղկացած է ռոտորի միջուկից, ռոտորի փաթույթից և պտտվող լիսեռից: Ռոտորի միջուկը նաև հիմնական մագնիսական շղթայի մի մասն է, որը սովորաբար կազմված է 0.5 մմ հաստությամբ սիլիցիումային պողպատե թերթերից, միջուկը ամրացված է պտտվող լիսեռի կամ ռոտորի հենարանի վրա: Ամբողջ ռոտորի արտաքին մասը գլանաձև է:
Ռոտորի փաթույթները բաժանվում են երկու տեսակի՝ վանդակավոր տեսակի և փաթաթված տեսակի։ Նորմալ պայմաններում ասինխրոն շարժիչի ռոտորի արագությունը միշտ մի փոքր ցածր է կամ մի փոքր բարձր պտտվող մագնիսական դաշտի արագությունից (սինխրոն արագություն), ուստի ասինխրոն շարժիչը կոչվում է նաև «ասինխրոն շարժիչ»։ Երբ ասինխրոն շարժիչի բեռը փոխվում է, ռոտորի արագությունը և սահքի արագությունը համապատասխանաբար կփոխվեն, այնպես որ ռոտորի հաղորդչի էլեկտրաշարժիչ ուժը, հոսանքը և էլեկտրամագնիսական մոմենտը համապատասխանաբար կփոխվեն՝ բեռի պահանջները բավարարելու համար։ Դրական և բացասական սահքի արագության և չափի համաձայն, ասինխրոն շարժիչն ունի երեք աշխատանքային վիճակ՝ շարժիչ, գեներատոր և էլեկտրամագնիսական արգելակ։
Հրապարակման ժամանակը. Սեպտեմբերի 29-2024